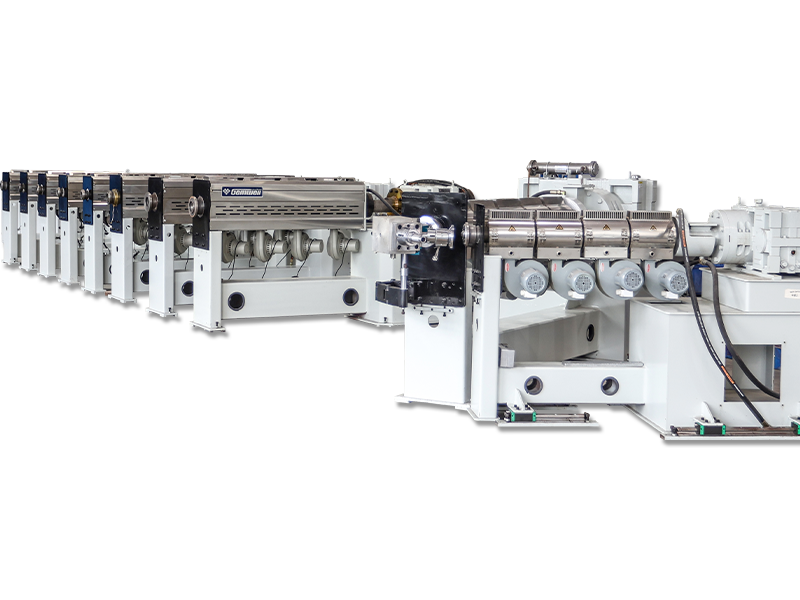
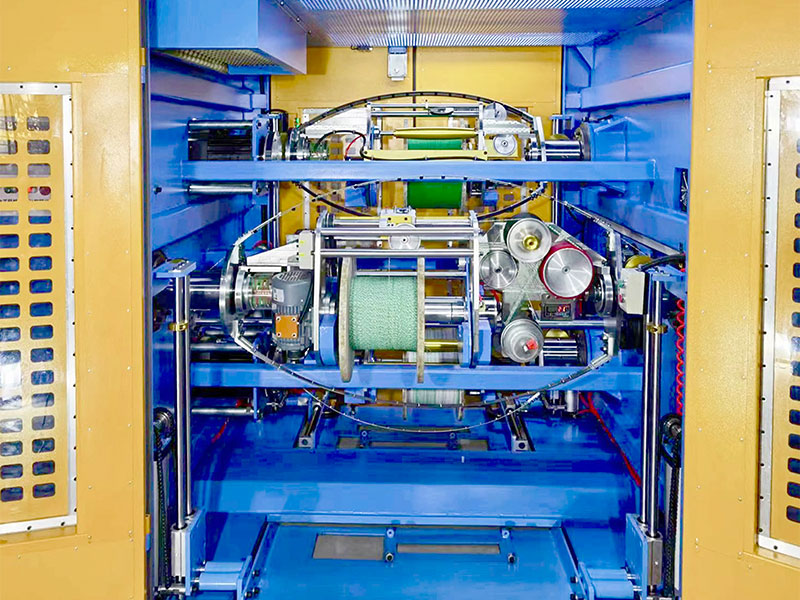
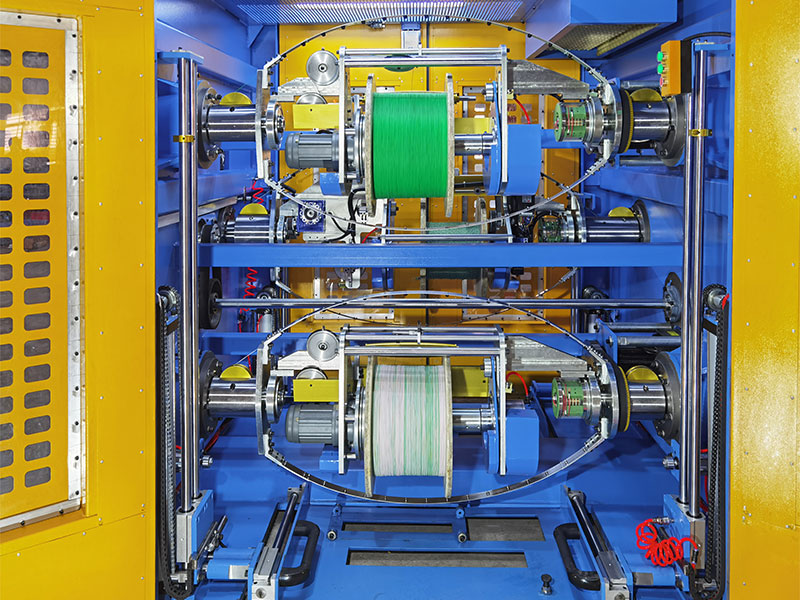
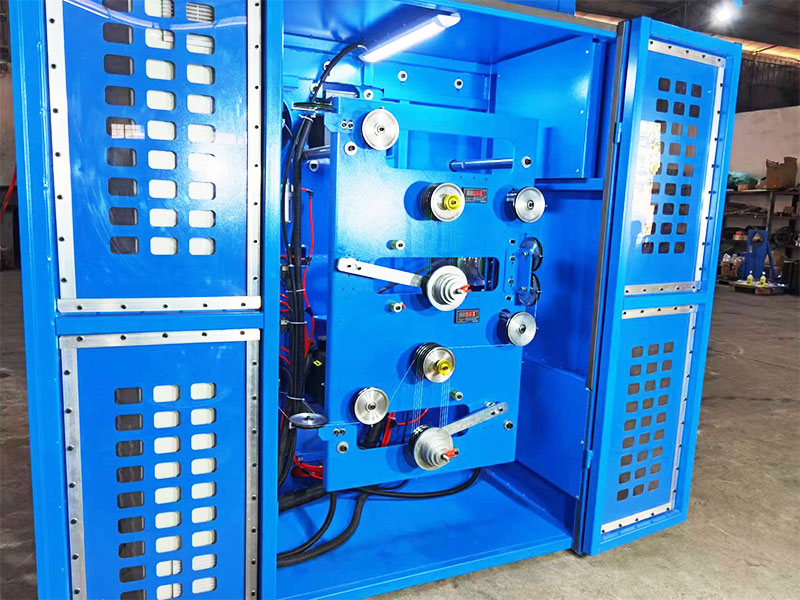
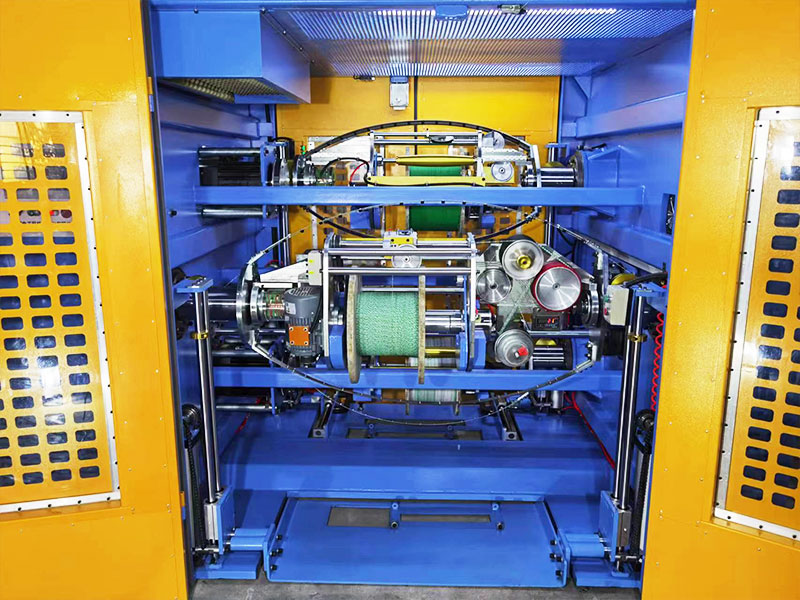
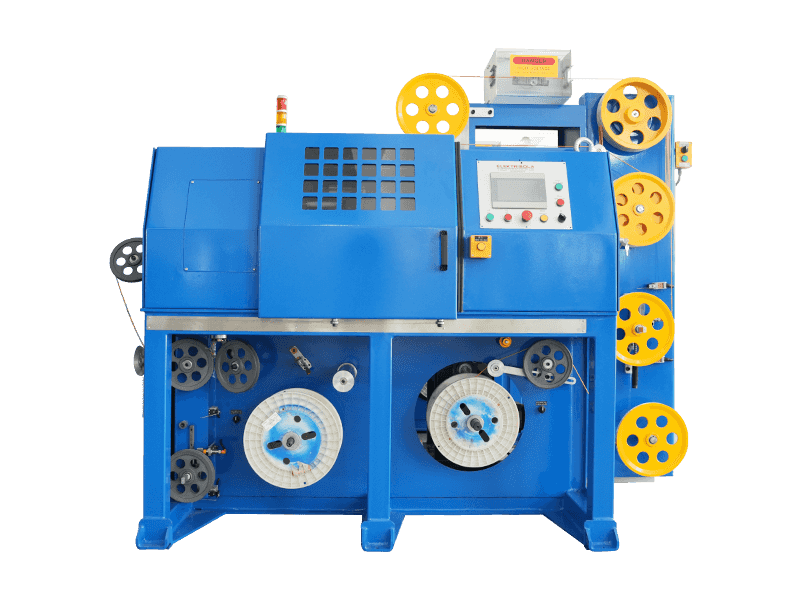
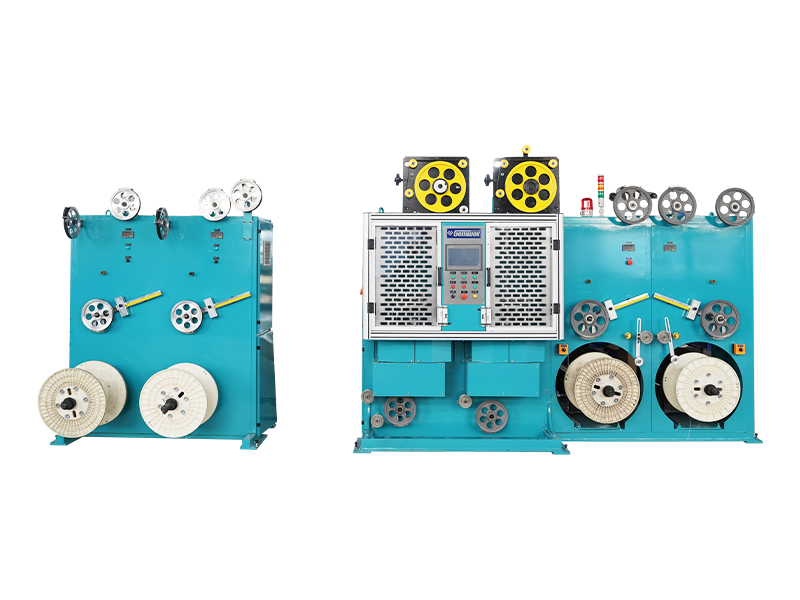
| Struktur pembayaran | Pembayaran tanpa poros dudukan portal gulungan ganda atas dan bawah horizontal, pembayaran putaran belakang busur ganda yang terdampar. |
| Struktur pengambilan | Pengambilan tanpa poros dudukan portal horizontal, putaran pasangan pitch ganda busur terdampar. |
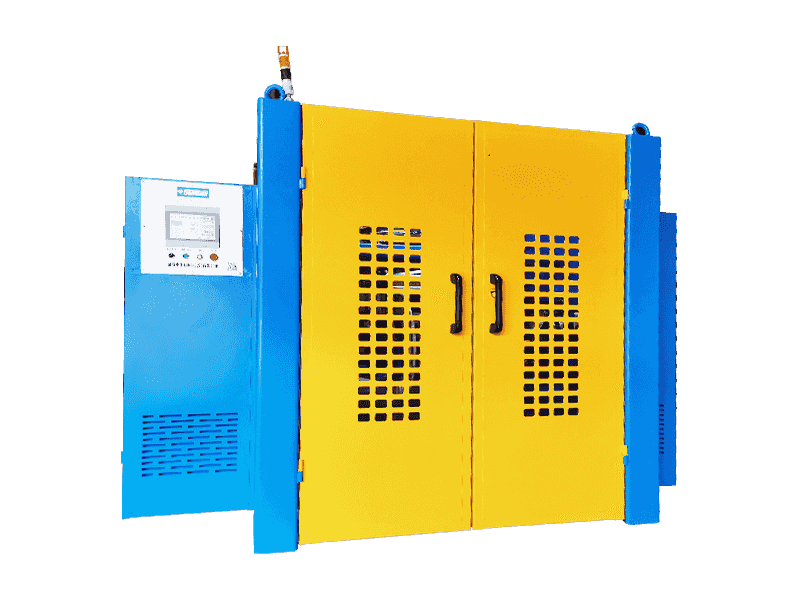
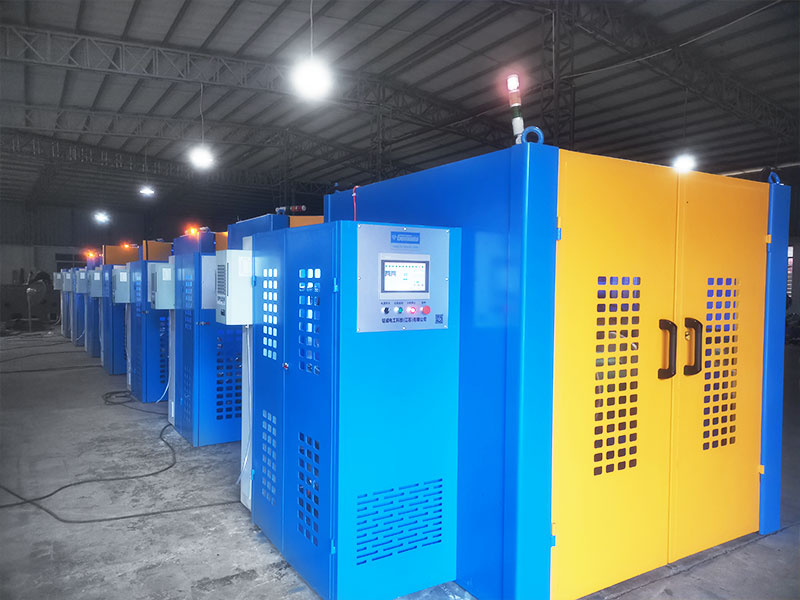
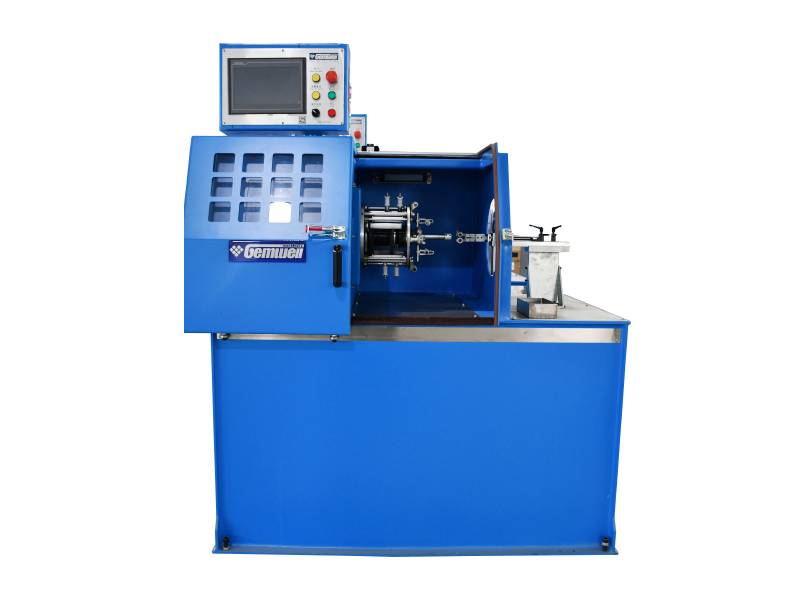
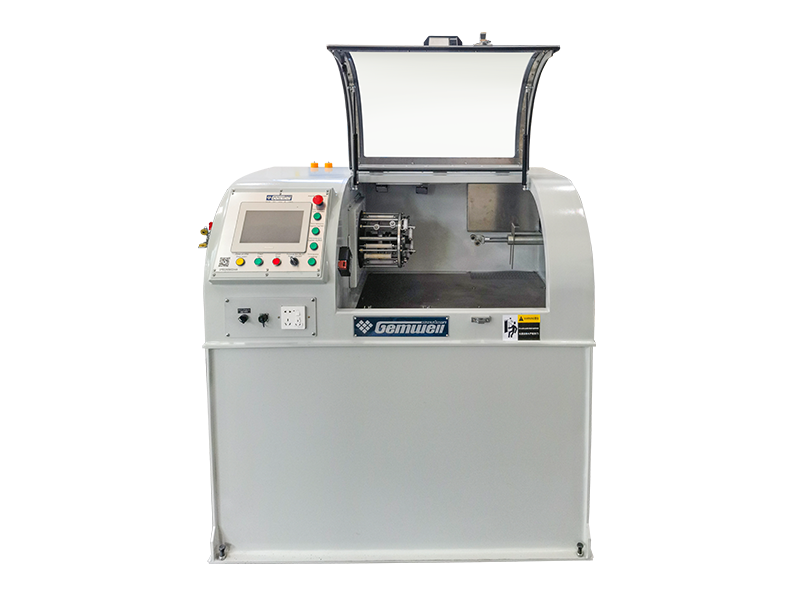
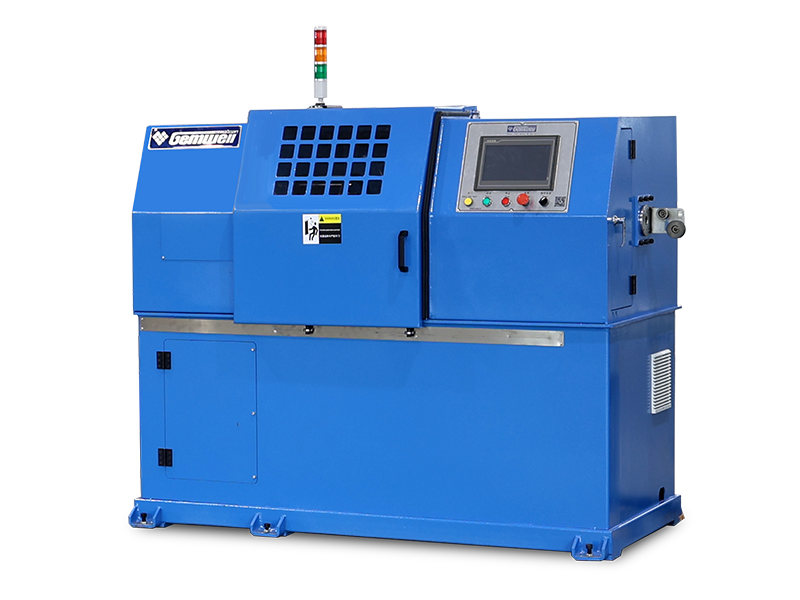
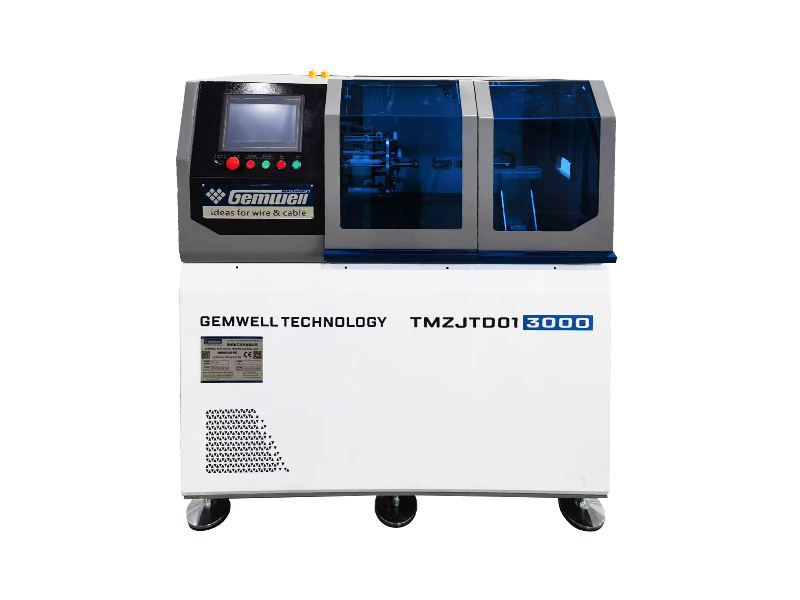
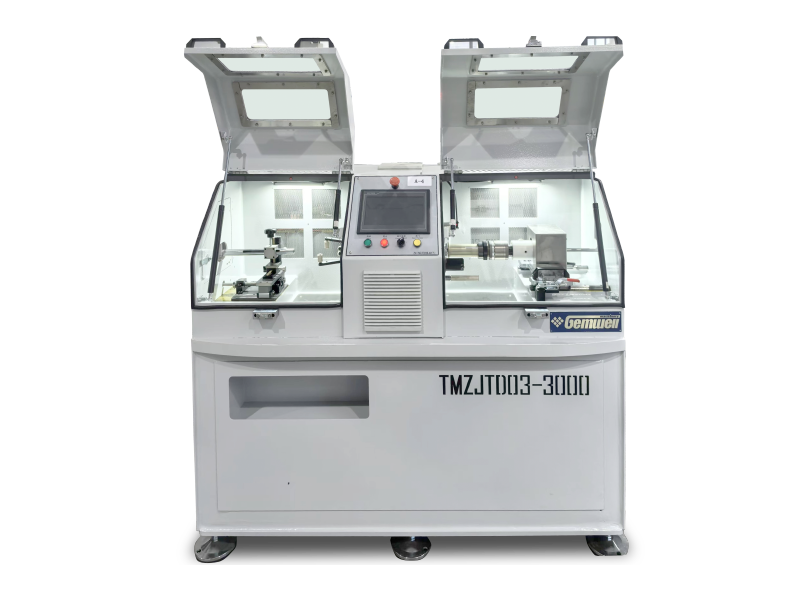
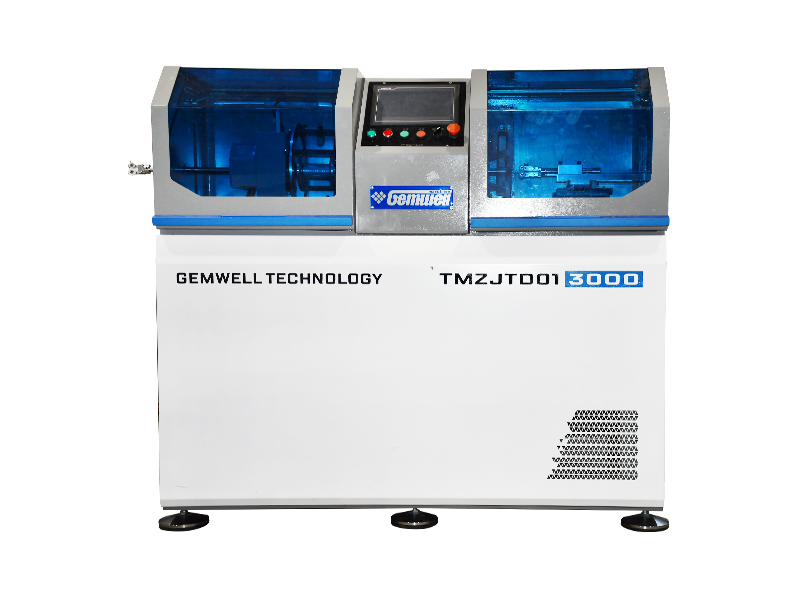
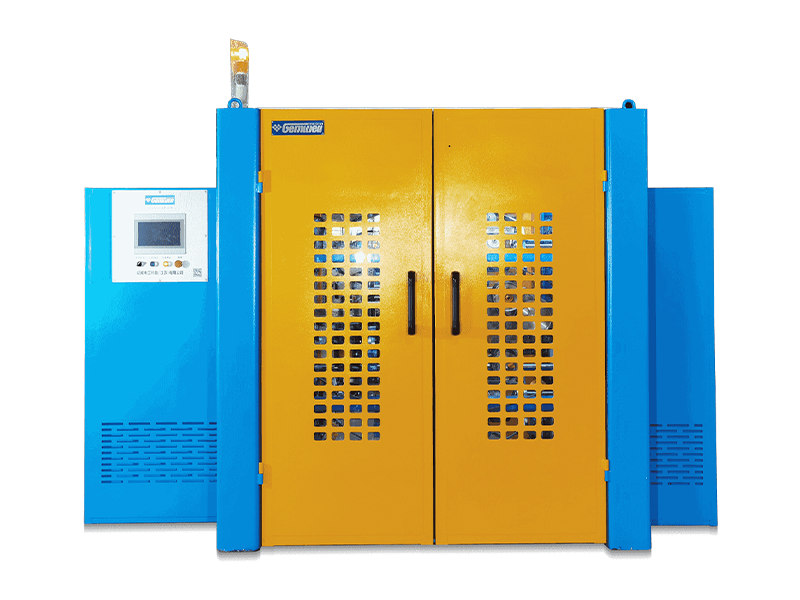
| Struktur mesin secara keseluruhan | Pembayaran back twist dan stranding take-up diatur secara berurutan, dengan struktur yang terintegrasi. Sisi pembayaran dan pengambilan dilengkapi dengan pintu untuk operasi pembayaran dan pengambilan reel. |
| Jenis kawat yang cocok | Terutama digunakan untuk KABEL LAN CAT5, CAT5E, CAT6A, CAT7, CAT8, dan kabel lainnya, tetapi juga untuk kabel transmisi sinyal lain yang memerlukan pengujian kelistrikan. |
| Spesifikasi kawat inti | Kisaran: Ø0.6-2.0mm, di luar kisaran ini, dapat disesuaikan |
| Diameter luar kawat yang terdampar | kisaran: Ø1.2-4.0mm, di luar kisaran ini dapat disesuaikan. |
| Mati terdampar | Ukuran OD cetakan standar adalah 25 |
| Metode memutar ke belakang | Mencapai puntiran atau pra-puntiran, puntiran berarti busur mesin pembayaran dan pasangan puntir berputar berlawanan arah; pra-memutar mengacu pada arah putaran yang sama dari mesin pembayaran dan putaran berpasangan, dan dapat dipilih pada layar sentuh. |
| Rasio memutar/pra-memutar | 0-120%, dapat disesuaikan terus menerus dan tanpa langkah, diatur pada layar sentuh, kontrol otomatis PLC, pelacakan otomatis kecepatan memutar/mundur. |
| Arah terdampar | S/Z |
| Kecepatan rotasi pembayaran | Kecepatan pengaktifan sebenarnya diatur sesuai dengan persyaratan tingkatan kabel yang berbeda, dengan maksimum 2000 RPM/4000 TPM (tanpa beban). |
| Kecepatan putaran pengambilan | Kecepatan pengaktifan sebenarnya diatur sesuai dengan persyaratan tingkatan kabel yang berbeda, dengan maksimum 2000 RPM/4000 TPM (tanpa beban). |
| Kisaran kecepatan kawat | Rumus untuk menghitung kecepatan lintasan: Kecepatan putaran busur x 2 x pitch / 1000 = m/mnt. Batas kecepatan maksimum adalah 100 m/menit. |
| Pitch kawat yang dipelintir | Kisaran optimal: 5,0-50,0 mm, akurat hingga satu tempat desimal, dengan level yang dapat disesuaikan terus menerus, dapat dipilih pada layar sentuh. |
| Akurasi nada | Akurasi pitch ±0,3 mm selama produksi kecepatan tetap, ±0,5 mm saat start-up/shutdown. |
| Bahan busur terdampar | Bahan standar yang digunakan adalah strip baja 65Mn dengan lubang tali keramik, yang dapat disesuaikan dengan busur ringan serat karbon. |
| Kekuatan busur pembayaran | Konfigurasi standarnya adalah 2-5.5KW motor inverter yang juga dapat disesuaikan untuk motor servo. |
| Kekuatan busur pengambil | Konfigurasi standarnya adalah motor inverter 3,7KW, yang juga dapat disesuaikan untuk motor servo. |
| Pengereman busur terdampar | Rem elektromagnetik |
| Tipe penggulung | Penggulung roda ganda dipasang pada dudukan portal |
| Diameter roda penggulung | Ø185, roller penggulung aluminium berlapis karet 5 alur. Roller penggerak aluminium terpisah 5 alur. |
| kekuatan penggulung | Konfigurasi standarnya adalah motor inverter 1,5KW, yang juga dapat disesuaikan untuk motor servo. |
| Spesifikasi pembayaran | Model Ø500, kompatibel dengan Ø400, roda perkakas ABS. |
| Spesifikasi pengambilan | Model Ø500 kompatibel dengan Ø400. Roda perkakas ABS |
| Lubang bagian dalam gulungan | Standarnya adalah Ø56mm, ukuran lain dapat disesuaikan. |
| Pengangkatan gulungan spindel | Pengangkatan listrik, pemuatan skateboard, dan spul pembongkaran. |
| Metode pengencangan gulungan | Spul pengencang rakitan silinder elastis yang kuat, gaya pengencangan> 200KG, dengan perlindungan mengunci sendiri, spul pelepas pneumatik |
| Reel Memuat berat | MAKS300KG |
| Kekuatan gulungan pembayaran | Konfigurasi standarnya adalah motor peredam roda gigi 2-0,75KW, yang juga dapat disesuaikan untuk motor servo. |
| Kekuatan reel pengambil | Konfigurasi standarnya adalah motor peredam roda gigi 0,75KW, yang juga dapat disesuaikan untuk motor servo. |
| Pengaturan posisi kawat pengambil | Standarnya adalah 30 unit poros traverse batang yang dipoles, yang dapat disesuaikan untuk baris pengontrol gerak servo. |
| Kekuatan pengaturan posisi kawat | Pengontrol gerak servo 0,2KW dapat disesuaikan. |
| Deteksi habisnya material hasil pembayaran | Alarm dan otomatis berhenti bila kabel inti akan habis/alarm dan otomatis berhenti bila kabel putus. |
| Tipe ketegangan | Standarnya adalah mengatur tegangan dengan memindahkan atau menambahkan beban penyeimbang, PID mengontrol kecepatan pembayaran atau pengambilan atau menyesuaikannya untuk mengatur tegangan dengan motor servo. |
| Kisaran ketegangan pembayaran | 3N-30N/0,3kg-3kg/300g-3000g |
| Kisaran ketegangan pengambilan | 5N-50N/0,5kg-5kg/500g-5000g |
| Akurasi ketegangan | ±25 gram |
| Tampilan ketegangan | Sensor tekanan tampilan digital tipe komunikasi, alarm tegangan berlebih, dan pematian otomatis. |
| Manajemen rumus | Sistem manajemen formulasi khusus memungkinkan data seperti tegangan, suhu, diameter ekstrinsik, pitch, S/Z, jarak lilitan kawat, dan tekanan barometrik dimasukkan ke dalam PLC, sehingga mendukung pengumpulan dan impor data untuk produksi digital. |
| Perlindungan keamanan | Deteksi otomatis dan prediksi suhu/getaran/kebisingan/tekanan dapat disesuaikan sesuai dengan desain standar CE/CSA/UL. |
| Deteksi percikan | Dapat disesuaikan untuk menambahkan penguji percikan |
| Standar Daya | Standarnya adalah 3 fase 380V/50Hz dan catu daya dapat disesuaikan untuk berbagai negara dan wilayah. |
| Perangkat Lunak Cerdas | Dapat disesuaikan untuk menambahkan perangkat lunak "fungsi pencocokan otomatis kecepatan produksi terbaik", untuk mencapai efisiensi produksi dan kualitas produk pada saat yang bersamaan. |
| Perangkat over-oil kawat inti | Perangkat peminyakan kawat inti dapat dikustomisasi dan ditambahkan. Kawat inti insulasi dilapisi dengan minyak pelumas yang mudah menguap untuk mengurangi gesekan selama puntiran pasangan kawat. |
 English
 中文简体




 E-mail: info@gem-cablesolution.com
 Address: No.8 Yuefeng Rd, Zona Teknologi Tinggi, Dongtai, Jiangsu, Cina | No.109 Qilin East Rd, Daning, Humen, Dongguan, Guangdong, China.



 2026-09-14
 Webmaster